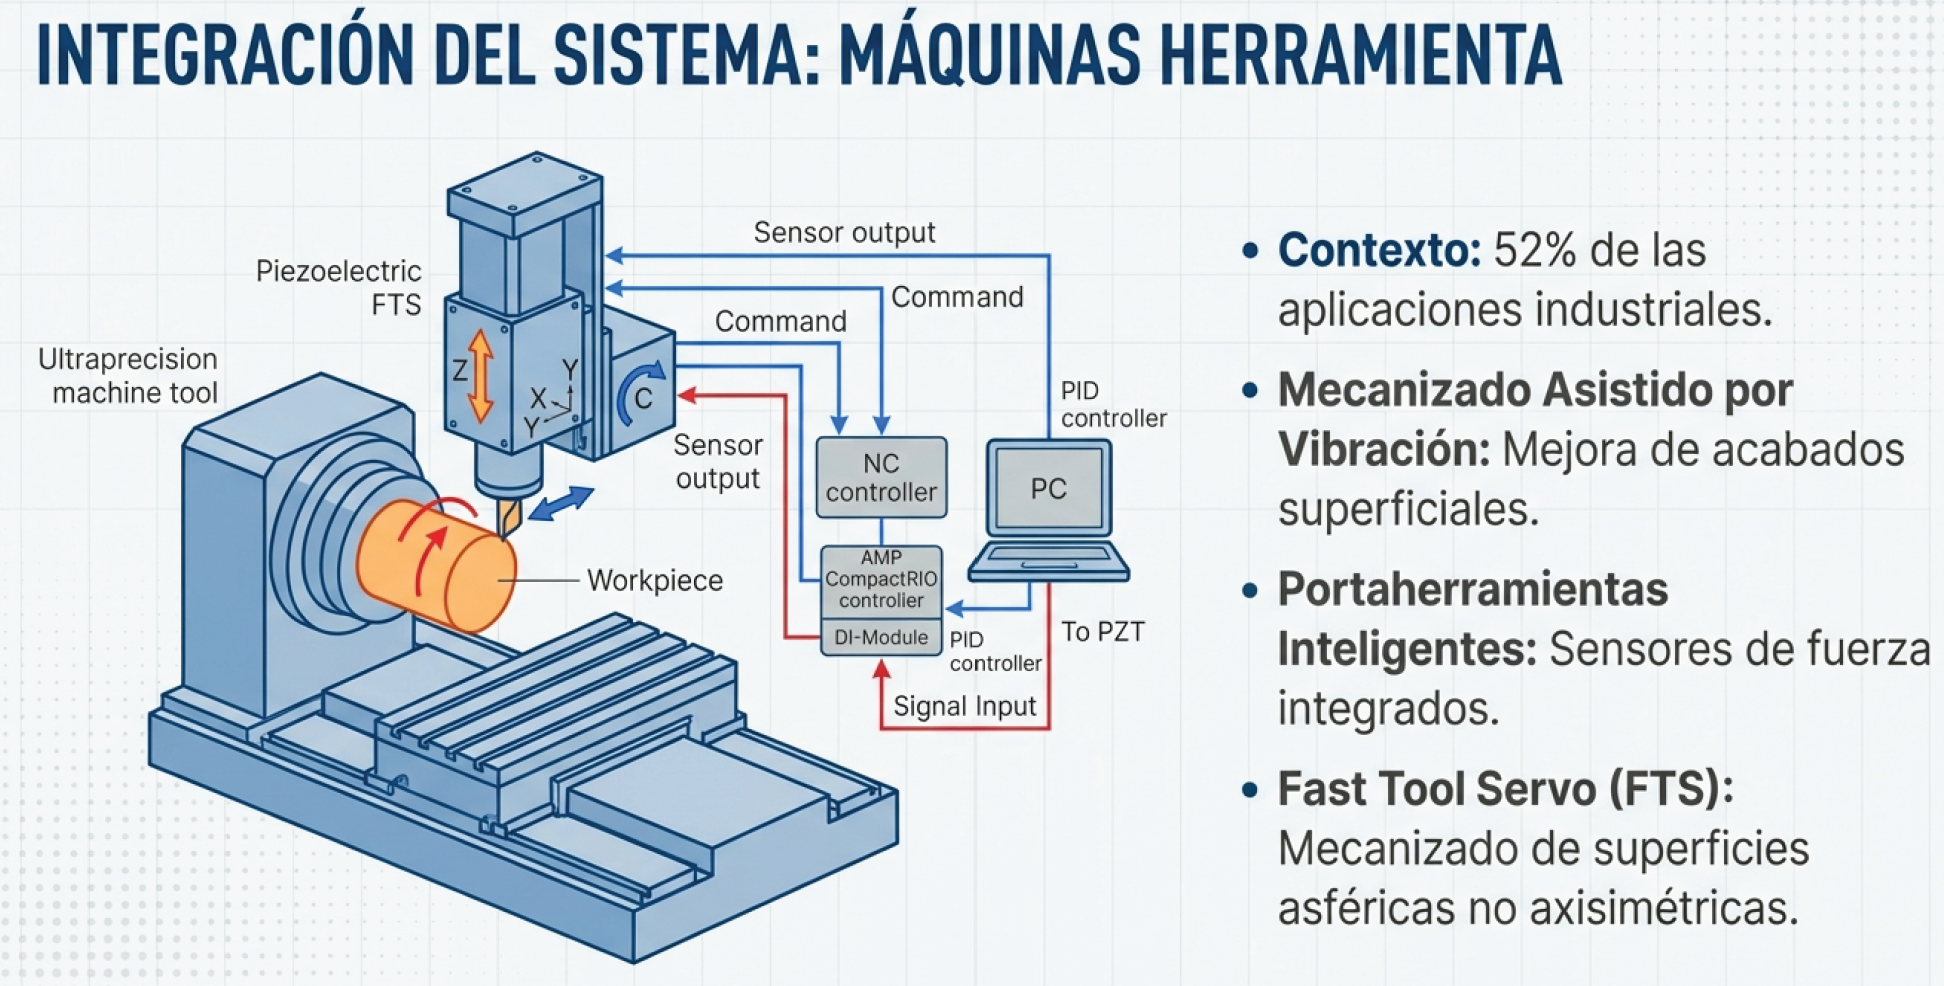
En el panorama de la ingeniería contemporánea, la tecnología de posicionamiento de alta precisión ha dejado de ser un ámbito restringido a la investigación científica de laboratorio para transformarse en la columna vertebral de sectores industriales estratégicos. Desde la litografía en la producción de semiconductores hasta la inspección metrológica mediante microscopía de fuerza atómica y la fabricación de componentes ópticos esféricos, la exigencia de mover, orientar y estabilizar masas con resoluciones submétricas e incluso nanométricas se ha vuelto imperativa. Conseguir desviaciones de posicionamiento inferiores a un nanómetro en entornos con vibraciones ambientales, fluctuaciones térmicas y no linealidades mecánicas requiere un enfoque de diseño holístico e interdisciplinar.
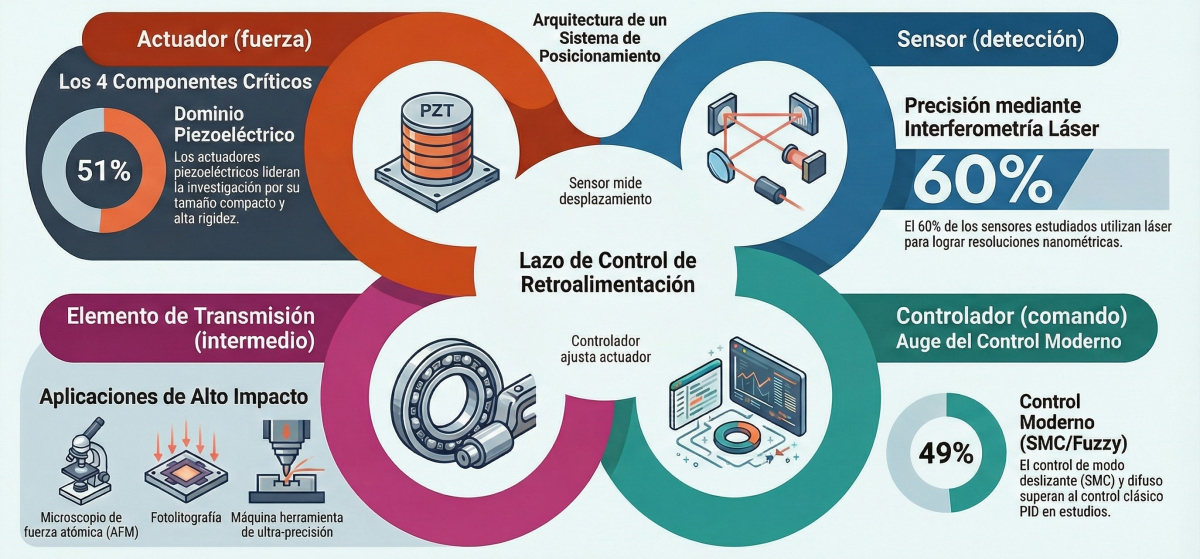
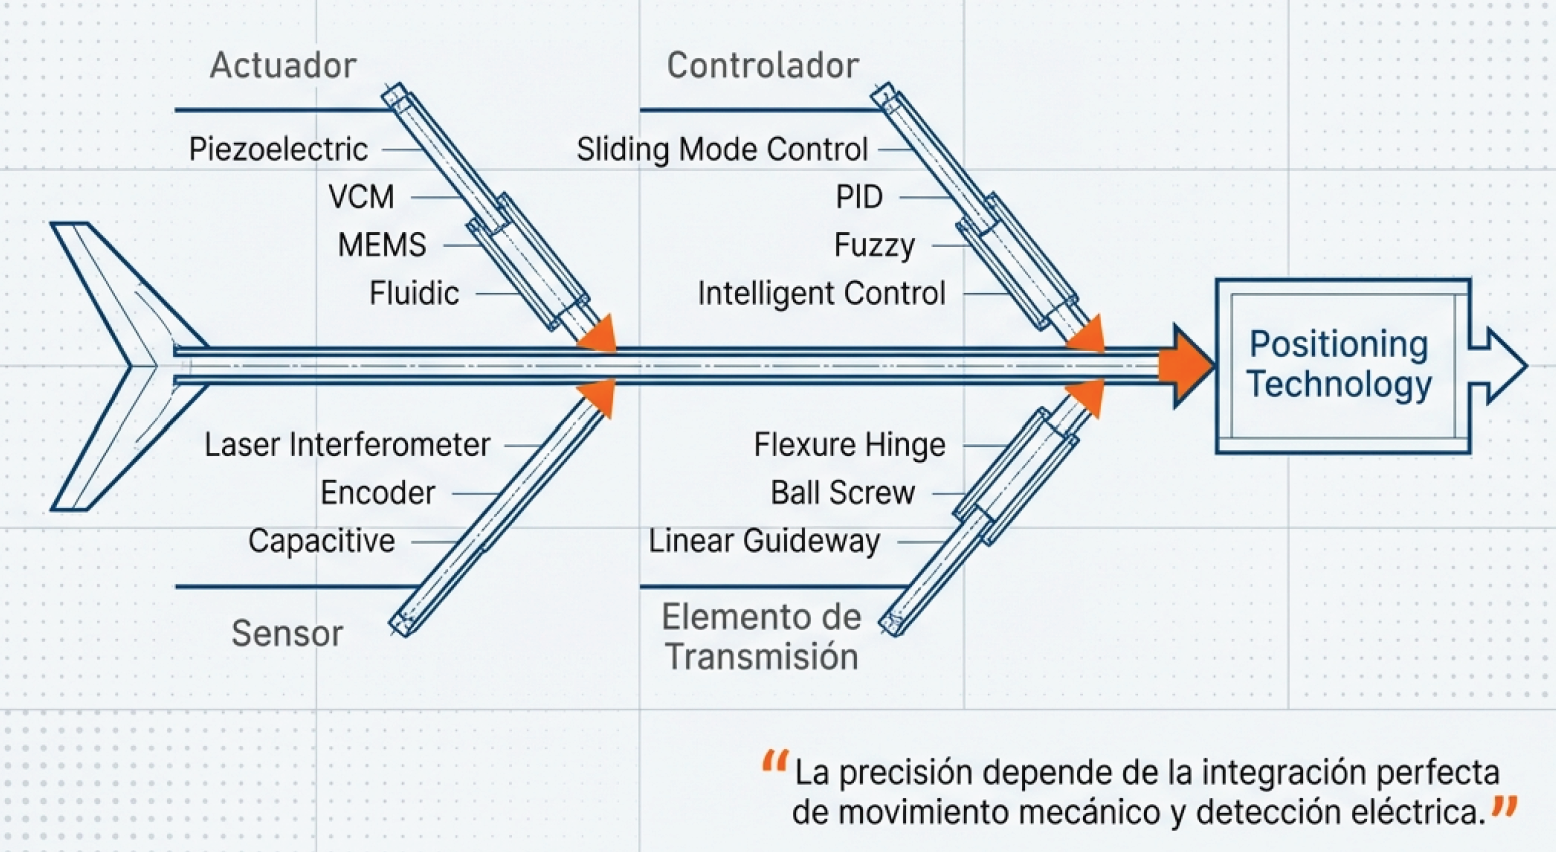
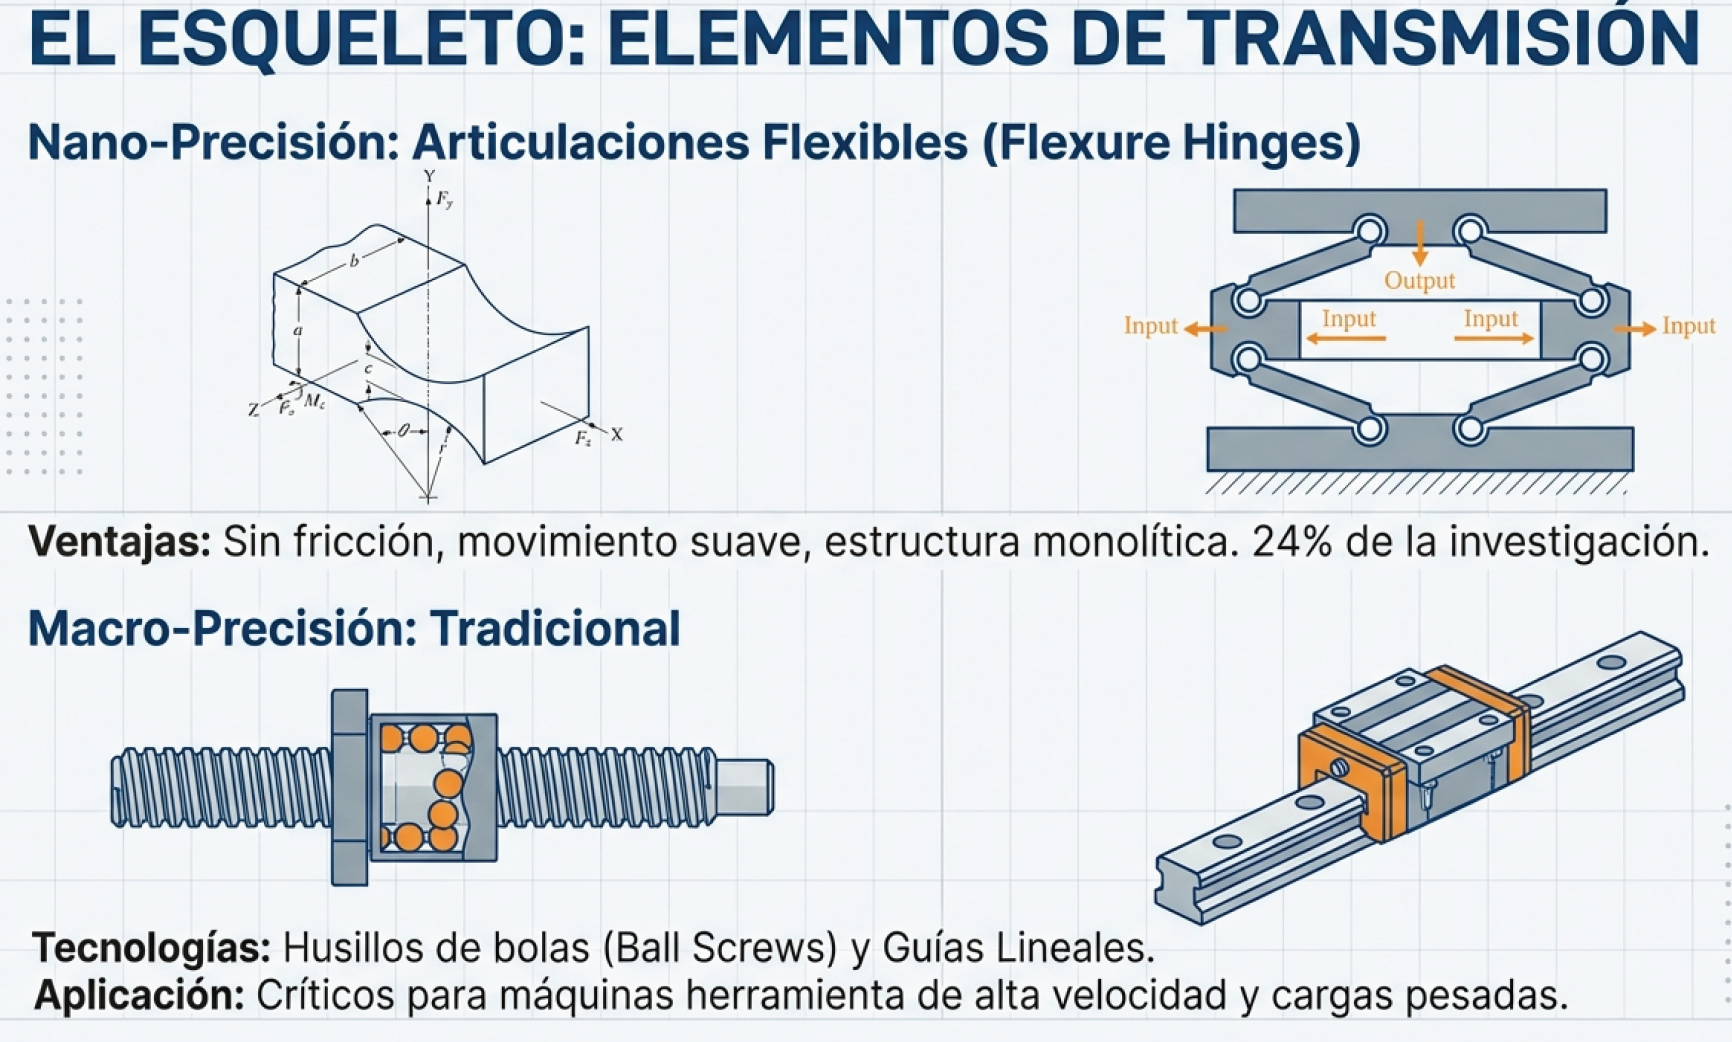
La mecatrónica de precisión no consiste únicamente en acoplar un motor de alta gama a una estructura sólida. Por el contrario, exige la sincronización perfecta de cuatro subsistemas interdependientes. Para analizar con rigor técnico la arquitectura interna de estas plataformas avanzadas, resulta sumamente esclarecedor abordar su estudio mediante una analogía anatómica, deconstruyendo la máquina en sus cuatro componentes funcionales esenciales: el músculo o subsistema de actuadores; los ojos o subsistema sensorial y metrológico; el cerebro o arquitectura de control y procesamiento de señal; y el esqueleto o elementos de transmisión mecánica y guiado. A lo largo del artículo se deconstruirán en detalle los fundamentos teóricos, la distribución de mercado y tendencias tecnológicas de cada uno de estos bloques, analizando cómo su integración coordinada define el límite del rendimiento electromecánico actual.
El músculo: Tecnología de actuadores y mecanismos de generación de fuerza
El subsistema de actuadores constituye el elemento ejecutor que se encarga de transformar la energía eléctrica o magnética en deformación mecánica o desplazamiento lineal. En plataformas donde las tolerancias operativas se miden en nanómetros o picómetros, los motores rotativos convencionales provistos de reductores quedan completamente descartados debido al juego mecánico (backlash), a la fricción estática y a las histéresis dinámicas.
Actuadores piezoeléctricos (PEA)
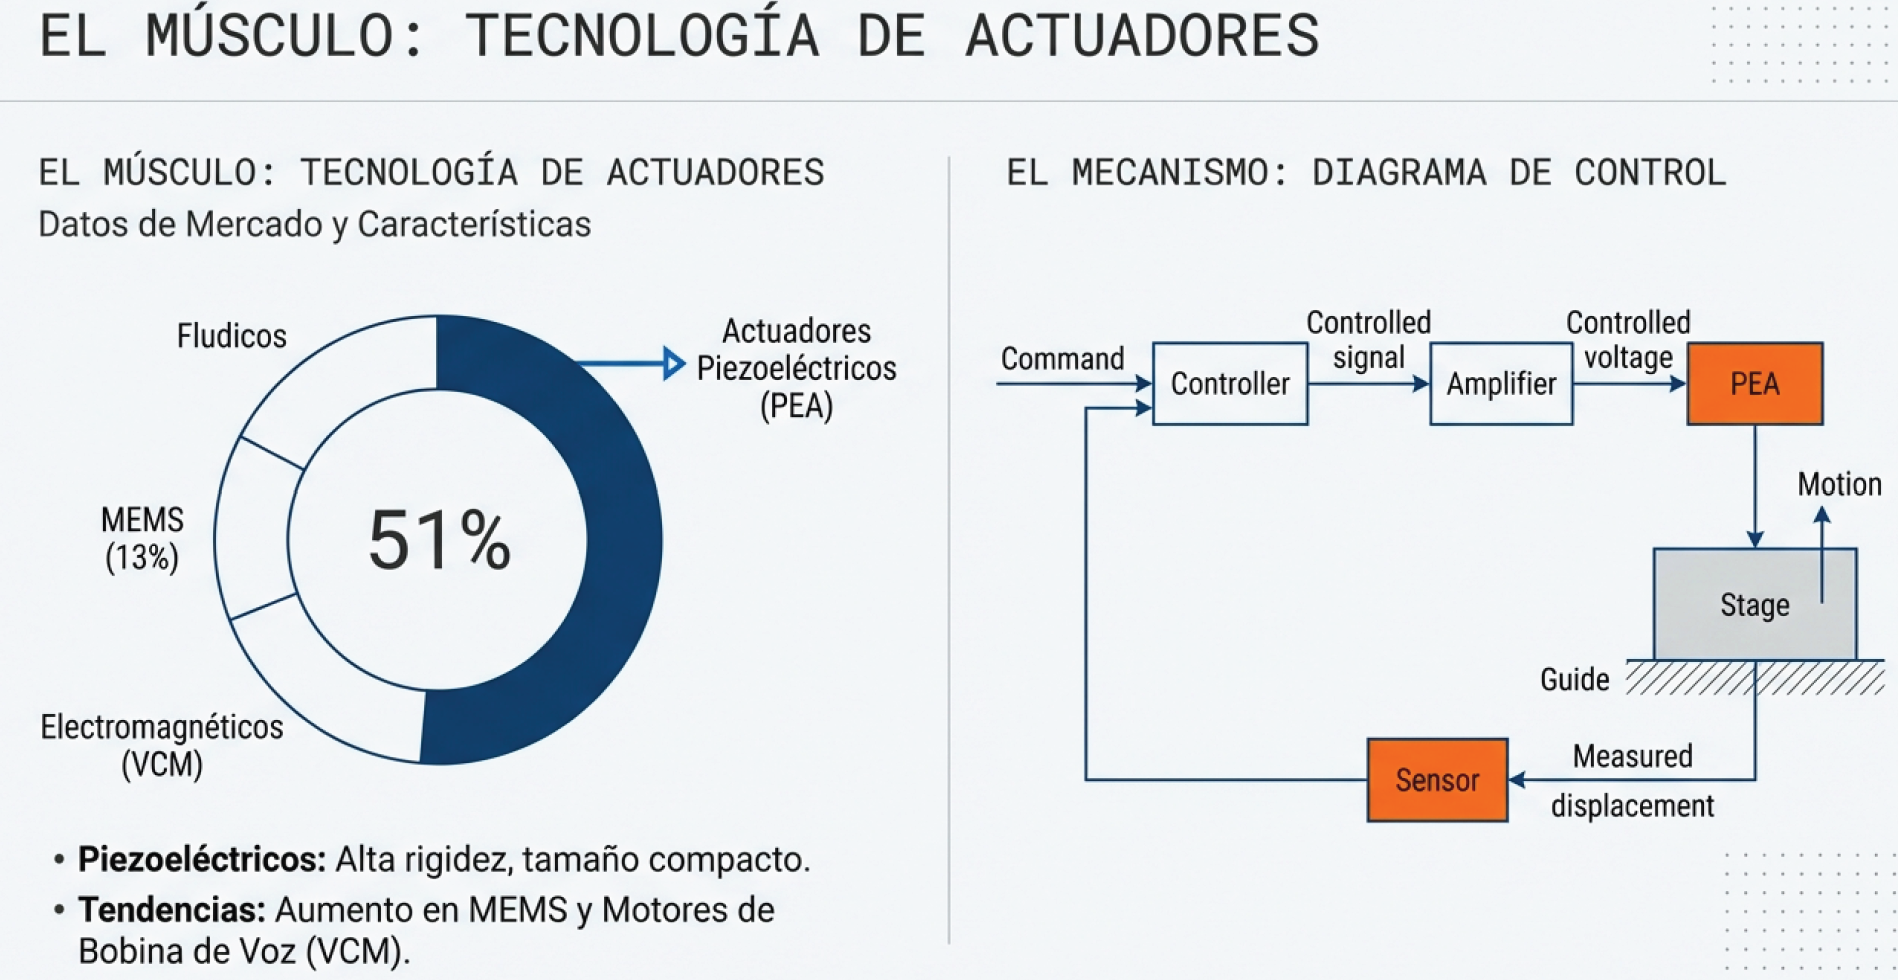
Los actuadores piezoeléctricos de estado sólido representan la piedra angular del posicionamiento nanométrico, siendo mayoritaria su utilización en desarrollos y aplicaciones de precisión. Estos dispositivos basan su funcionamiento en el efecto piezoeléctrico inverso, donde la aplicación de un campo eléctrico a través de una cerámica ferroeléctrica induce una deformación cristalina directa.
Entre sus principales ventajas destacan:
- Resolución subnanométrica: Capaz de generar desplazamientos continuos e infinitamente divisibles sin fricción estática.
- Elevada rigidez mecánica y respuesta dinámica: Frecuencias de resonancia propias muy elevadas y capacidad de soportar grandes cargas en compresión.
- Diseño compacto e inercia reducida: Facilidad de integración en espacios reducidos.
No obstante, los PEA presentan limitaciones físicas intrínsecas: su carrera operativa o rango de desplazamiento directo es sumamente reducido, situándose típicamente en un intervalo de ±50 µm para cerámicas monocapa o apiladas (multicapa). Asimismo, muestran una marcada no linealidad caracterizada por bucles de histéresis que pueden alcanzar entre el 10 % y el 15 % del desplazamiento total, además de fenómenos de fluencia (creep) bajo campos eléctricos estáticos.
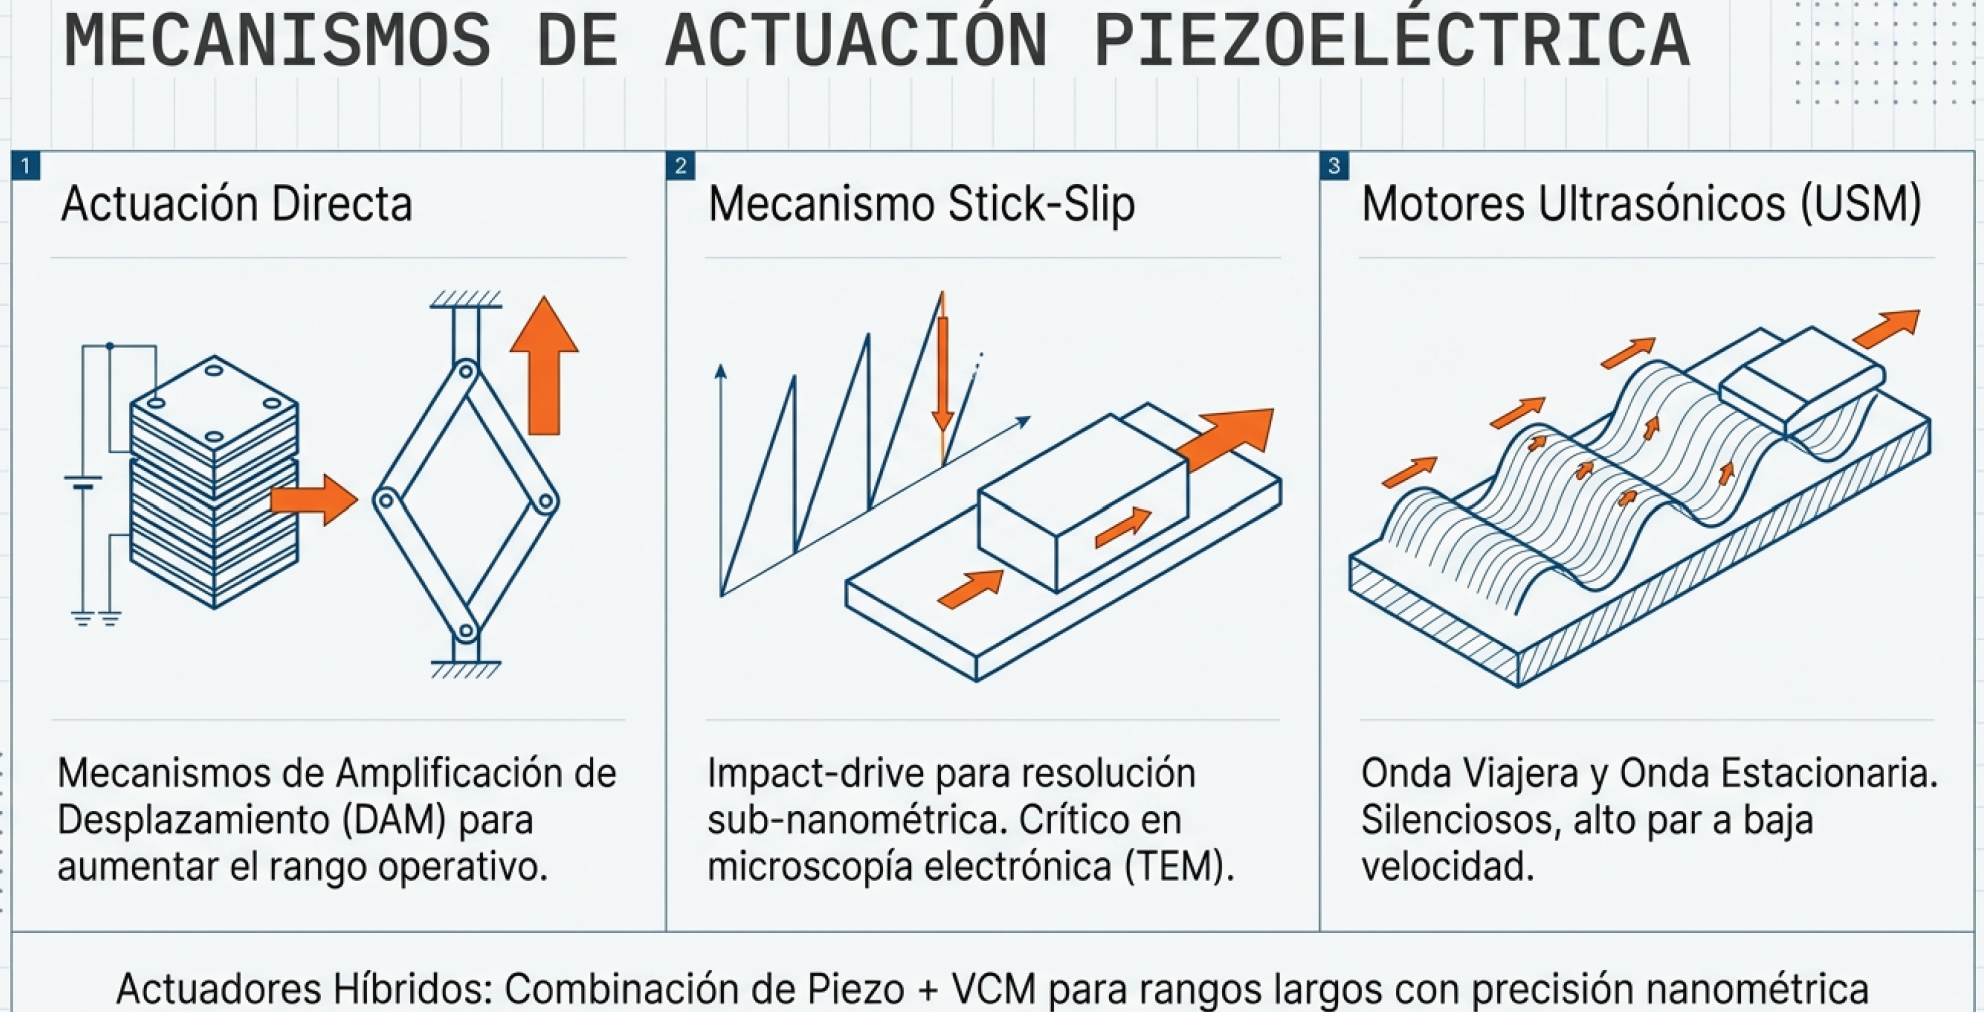
Para superar la restricción del rango de recorrido manteniendo la resolución nanométrica, la ingeniería está desarrollando arquitecturas de actuación piezoeléctrica complementarias:
- Mecanismos de amplificación de desplazamiento (DAM): Utilizan estructuras mecánicas flexibles en configuración de rombo, palanca o puente que multiplican mecánicamente la pequeña expansión del piezoeléctrico. Aunque esta amplificación reduce la rigidez equivalente del sistema y baja la frecuencia natural, permite alcanzar carreras de varios cientos de micrómetros.
- Mecanismos stick-slip y de impacto (Impact-Drive): Basados en la asimetría de la fuerza de fricción entre superficies. Mediante rampas de voltaje en forma de diente de sierra, se genera una expansión lenta (fase de adherencia o stick) seguida de una retracción extremadamente rápida (fase de deslizamiento o slip), logrando un avance a pasos continuos que combina un rango ilimitado de recorrido con resoluciones subnanométricas. Son fundamentales en la microscopía electrónica de transmisión (TEM).
- Motores ultrasónicos (USM): Aprovechan las vibraciones de alta frecuencia (tanto ondas viajeras como estacionarias) generadas en un estator piezoeléctrico para mover un rotor o patín por contacto friccional a altas velocidades y con un elevado par de mantenimiento en reposo sin consumo energético.
Actuadores electromagnéticos: Motores de bobina de voz (VCM)
Representan aproximadamente una quinta parte de las soluciones utilizadas en el sector. Basados en la fuerza de Lorentz, los actuadores Voice Coil Motor (VCM) ofrecen un acoplamiento completamente magnético y sin contacto directo entre el devanado y el conjunto de imanes permanentes. Su ventaja competitiva frente a los piezoeléctricos radica en una carrera significativamente mayor (de varios milímetros a centímetros) y una respuesta de fuerza altamente lineal independiente de la posición. Sin embargo, carecen del par de retención intrínseco del piezoeléctrico y generan disipación de calor por efecto Joule en la bobina, lo que puede introducir distorsiones térmicas en la estructura si no se aplican técnicas avanzadas de refrigeración.
Microactuadores MEMS y sistemas fluídicos
Los sistemas microelectromecánicos (MEMS) se orientan a aplicaciones donde la masa a mover es diminuta y la integración en chips de silicio es requerida. Utilizan principios electrostáticos, electrotérmicos o comb-drives. Por su parte, los actuadores fluídicos (hidráulicos o neumáticos de alta precisión) están siendo relegados a aplicaciones de gran tonelaje o entornos con elevados requerimientos de amortiguamiento.
Actuadores híbridos
Una de las tendencias más notables consiste en la combinación en serie o en paralelo de diferentes tecnologías. Los sistemas híbridos combinan un motor electromagnético o VCM para los grandes desplazamientos (rango macro) con un actuador piezoeléctrico en el extremo para la corrección fina del error en tiempo real (rango nano), logrando un amplio campo de trabajo sin sacrificar la resolución submétrica.
Para poder ver el contenido completo tienes que estar suscrito. El contenido completo para suscriptores incluye informes y artículos en profundidad