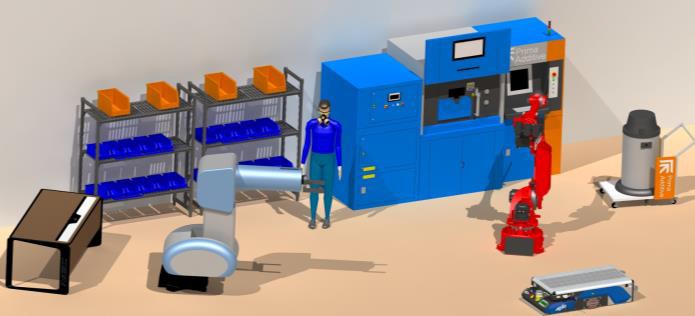
En los últimos años, los acontecimientos mundiales han planteado importantes desafíos a los modelos de negocio de las empresas de fabricación, lo que exige sistemas de producción adaptables que integren a la perfección los recursos humanos y automatizados. Afortunadamente, los avances tecnológicos de la última década han facilitado soluciones de producción flexibles. El siguiente artículo presenta el enfoque del proyecto ‘Converging’ de la UE para sistemas colaborativos de fabricación inteligente, cuyo objetivo es aumentar la flexibilidad, la eficiencia y la satisfacción de los operarios.
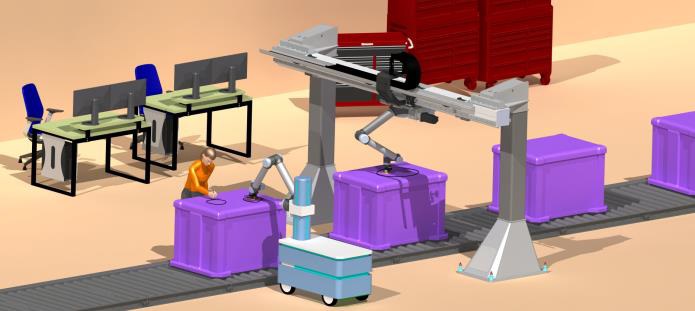
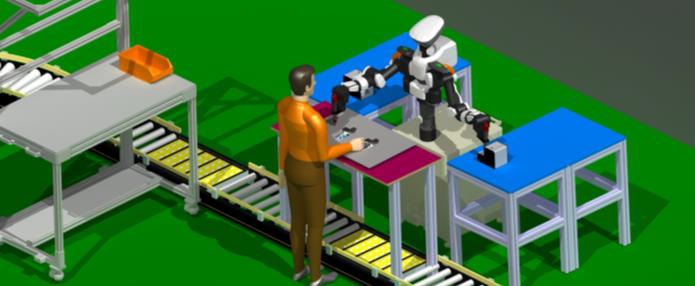
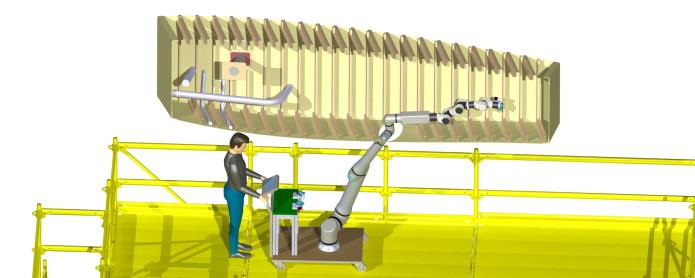
El enfoque propuesto se estructura en tres pilares tecnológicos: percepción, adaptación y colaboración, reforzados por módulos para fomentar la experiencia del usuario. La percepción implica identificar y reconocer las características de las piezas, los recursos y el entorno para inferir y analizar su estado y formular planes de acción. Las adaptaciones automatizadas mediante modificaciones del hardware y del sistema de control permiten ejecutar los planes formulados, adaptándose a las características y necesidades del usuario. La colaboración se centra en las interfaces de software y hardware, para garantizar una interacción segura y fluida con las soluciones robóticas colaborativas. También se proponen la formación, el seguimiento ergonómico y las interfaces adaptables para allanar el camino hacia entornos industriales sociales. Este enfoque se aplica a cuatro escenarios industriales de diferentes sectores de fabricación: automoción, electrodomésticos, aeronáutica y fabricación aditiva. Se presenta el diseño de sistemas que incorporan IA y robótica junto con el impacto previsto, que incluye una interacción humano-robot más segura, intuitiva y confiable, pero también entornos industriales más inclusivos.
Introducción
Los últimos años han estado marcados por acontecimientos de escala mundial, como una crisis económica y una pandemia sin precedentes, que han supuesto enormes retos para las empresas manufactureras, que tuvieron que replantear sus modelos de producción y negocio. Ante esta nueva realidad, la reconfiguración debe contemplar muchas más dimensiones que la simple reprogramación de pedidos pendientes. El propio sistema de producción requiere adoptar recursos tanto humanos como automatizados que puedan colaborar de manera fluida o intercambiar tareas, posibilitando la ejecución de cualquier plan de proceso de múltiples formas no predeterminadas.
Sin embargo, para una colaboración eficaz en la automatización humana, no solo los recursos de producción, como los robots, deben adaptarse a los humanos, sino que estos también deben aprender a beneficiarse de la automatización. Se han utilizado tecnologías emergentes para fomentar la colaboración entre humanos y robots, incluyendo herramientas basadas en Realidad Aumentada (AR), para proporcionar información sobre los robots (volúmenes de trabajo, visualización de trayectorias, alertas de detección), información de seguridad (zonas de peligro, etc.) e instrucciones paso a paso. No obstante, la limitada aceptación de la automatización, su mal uso y sus fallos siguen obstaculizando el aprovechamiento de los beneficios de la fabricación inteligente colaborativa. Por lo tanto, se requieren enfoques que garanticen la eficiencia, la fiabilidad y la flexibilidad en entornos colaborativos, junto con la reducción de riesgos para la salud y la seguridad, y una experiencia de usuario positiva.
Antecedentes
Sin embargo, durante la última década, se han logrado avances significativos en tecnología habilitadora, para apoyar la flexibilidad de la producción. Los logros en la investigación de la percepción incluyen el uso de sensores basados en láser de visión y cámaras estéreo capaces de lidiar con los cambios en la iluminación tanto para aplicaciones en interiores como en exteriores. En cuanto al software, se han propuesto métodos de alineación de modelos, métodos basados en características, basados en descriptores (wavelets) o métodos de filtrado por color, utilizando conjuntos de datos en 2D o 3D. Sin embargo, los métodos basados en aprendizaje profundo (por ejemplo, Yolo o TensorFlow) han prevalecido gracias a sus convincentes resultados para el reconocimiento de objetos y la estimación de la postura del cuerpo rígido. También se ha implementado el aprendizaje profundo para la fusión multimodal y la detección de anomalías. Además, se ha usado la detección de movimiento humano en el contexto de la interacción multimodal humano-robot y el control de robots con conciencia humana.
Las herramientas de simulación de modelos del mundo digital han posibilitado la puesta en servicio virtual y plazos de entrega más cortos. Los gemelos digitales han permitido el desarrollo de controladores de robots virtuales para probar y verificar las tareas de los robots. Herramientas comerciales como Microsoft Robotics Developer Studio (MRDS), V-REP, Siemens Process Simulate y Dassault Systems Delmia pueden simular desde robots unitarios hasta líneas completas.
En aplicaciones Humano-Robot (HR), la asignación de tareas debe variar dinámicamente tanto a nivel de planificación como de ejecución. La lógica de control fija (PLC) debe optimizarse con una arquitectura abierta como la que ofrecen los servicios. Se han desarrollado métodos para asignar tareas de montaje a humanos y utilizar diferentes modelos (modelo GSPN dual, operadores STRIPS, redes bayesianas híbridas, etc.) y criterios (tiempo, coste, cambios, etc.). Se han investigado planificadores de tareas con reconocimiento humano para generar planes para robots. La planificación de trayectorias y la compartición del espacio de trabajo se han mejorado recientemente con la replanificación de trayectorias robóticas para evitar colisiones (por ejemplo, RealTime Robotics) o para mantener la velocidad y la separación deseadas con el humano mediante MPC. También se han estudiado objetivos centrados en el ser humano para un movimiento robótico ‘legible’.
En cuanto al hardware, las pinzas reconfigurables de alta velocidad para manipular piezas de diferentes formas y geometrías y los efectores finales robóticos con capacidad de manipulación manual se encuentran entre las últimas tendencias. La programación de robots aún no es intuitiva, pero se ha logrado de diferentes maneras, desarrollando lenguajes robóticos orientados al movimiento mediante guiado visual e imitación, comandos de voz e interacción háptica, o mediante tecnología de realidad aumentada (AR).
Actualmente, el desarrollo de un entorno de programación para robots industriales, adaptable, intuitivo e interactivo, independiente de la robótica, supera el estado actual de la técnica. Si bien diferentes entidades están avanzando, en particular en el ámbito de los Sistemas Operativos Robóticos (ROS), aún no se ha logrado una solución integral que cumpla con todos estos criterios. ROSIN, un proyecto financiado por la UE, buscaba ampliar el impacto de los ROS, mejorando ROS-Industrial y haciéndolo más accesible y fácil de usar para las empresas. La capacidad de compartir programas en una red de robots autónomos también es un avance muy buscado.
Enfoque
La interacción humano-máquina, y en particular la interacción humano-robot, presenta obstáculos como limitaciones técnicas, problemas de seguridad, complejidad de tareas y una consideración insuficiente de los factores humanos. En respuesta, ‘Converging’ introduce un enfoque integral que promueve el funcionamiento fluido de sistemas de producción inteligentes y reconfigurables, incluyendo agentes autónomos múltiples (robots colaborativos, AGVs, humanos), mediante tres pilares clave: percepción, adaptación y colaboración, potenciados por módulos para un ‘entorno social industrial’ que garantiza una experiencia de usuario confiable, segura e inclusiva.
Percepción y canalizaciones de datos
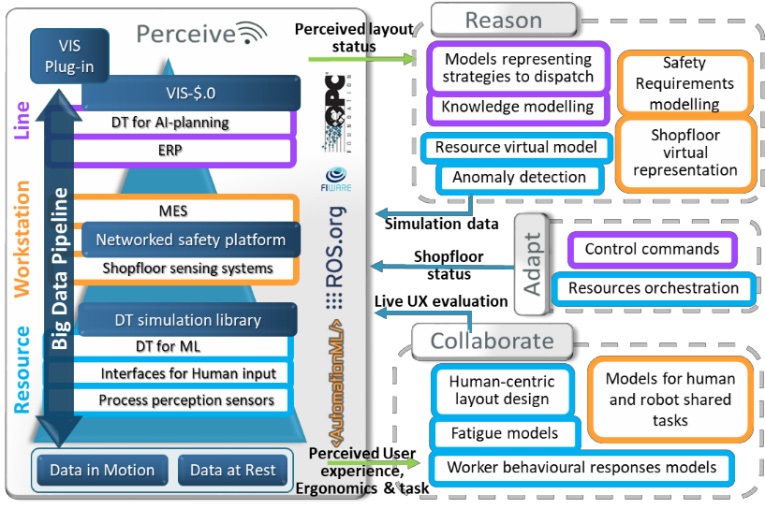
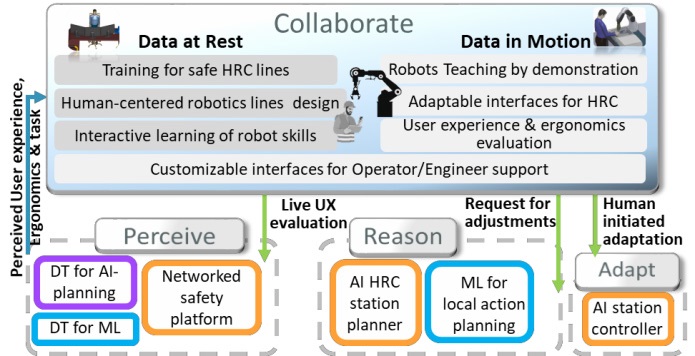
En la práctica actual, las operaciones autónomas se basan en datos de sensores en tiempo real para la toma de decisiones. Sin embargo, las herramientas disponibles para recopilar, procesar y optimizar estos datos suelen necesitar programación manual, lo que genera procesos que requieren mucho tiempo y mano de obra. Además, la validación de nuevos cambios en los sistemas robóticos suele realizarse manualmente, lo que prolonga los tiempos de implementación. El enfoque ‘Converging’ busca abordar estos obstáculos y lograr enfoques más ágiles y automatizados en entornos industriales. El pilar de percepción ‘Converging’ se estructura en tres módulos (Gráfico 1) que abordan las deficiencias de los sistemas existentes.
Las funcionalidades de percepción permiten a los sistemas interpretar y responder eficazmente a su entorno, por lo que constituyen la columna vertebral de ‘Converging’. El primer módulo, ‘datos en reposo’, establece un hilo digital para la trazabilidad entre los sistemas de control y los recursos de producción, optimizando la gestión y la orquestación de la información estática generada a lo largo del flujo del proceso. El módulo ‘datos en movimiento’ gestiona el intercambio de datos en tiempo real, considerando las latencias de comunicación, cruciales para la acción oportuna en la planta. El módulo ‘gemelo digital de IA’ es una réplica virtual de las estaciones de trabajo que facilita las iteraciones de diseño, desde la conceptualización hasta la implementación, a la vez que integra capacidades de IA para la generación de indicadores clave de rendimiento (KPIs). ‘Converging’ se basa en la arquitectura de referencia OpenFlow. ROS se utilizará para el intercambio de datos durante la ejecución o programación de tareas robóticas, mientras que se investigará el potencial de AutomationML para modelar la información relacionada con el flujo de trabajo digital y el potencial ofrecido por OPC UA para dar forma a la información sobre el estado de las líneas de producción.
Adaptación y autonomía basada en IA
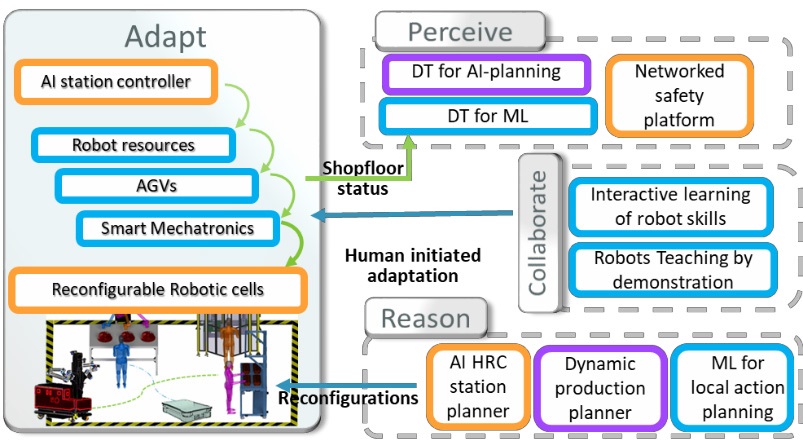
‘Converging’ tiene como objetivo implementar un sistema de producción altamente reconfigurable mediante el despliegue de robótica colaborativa y dispositivos mecatrónicos inteligentes, apoyándose en IA multinivel para lograr autonomía (Gráfico 2).
Para poder ver el contenido completo tienes que estar suscrito. El contenido completo para suscriptores incluye informes y artículos en profundidad